Étudiant ingénieur en mécatronique

OMAR DAYAN

Robotique • ROS2 • LiDAR • SLAM • Automatisme • Vision • CAO

Étudiant ingénieur en mécatronique à l’INSA Hauts-de-France, je conçois des systèmes robotiques et intelligents combinant perception, localisation, automatisation et conception mécatronique.

Expérience Orange Innovation Stage 2026 • LiDAR / cartographie mobile
Focus ROS2 • SLAM • Multicapteurs Localisation, perception et cartographie 3D

À propos

Étudiant ingénieur en mécatronique orienté systèmes intelligents

Je suis étudiant ingénieur en mécatronique à l’INSA Hauts-de-France, avec un intérêt marqué pour le développement de systèmes multidisciplinaires associant mécanique, électronique, logiciel, capteurs, perception et automatisme. J’aime travailler sur des architectures robotiques et embarquées où la localisation, la perception et l’intégration mécanique sont autant de leviers pour améliorer la performance d’un système.

Projets

Expériences techniques et projets de conception

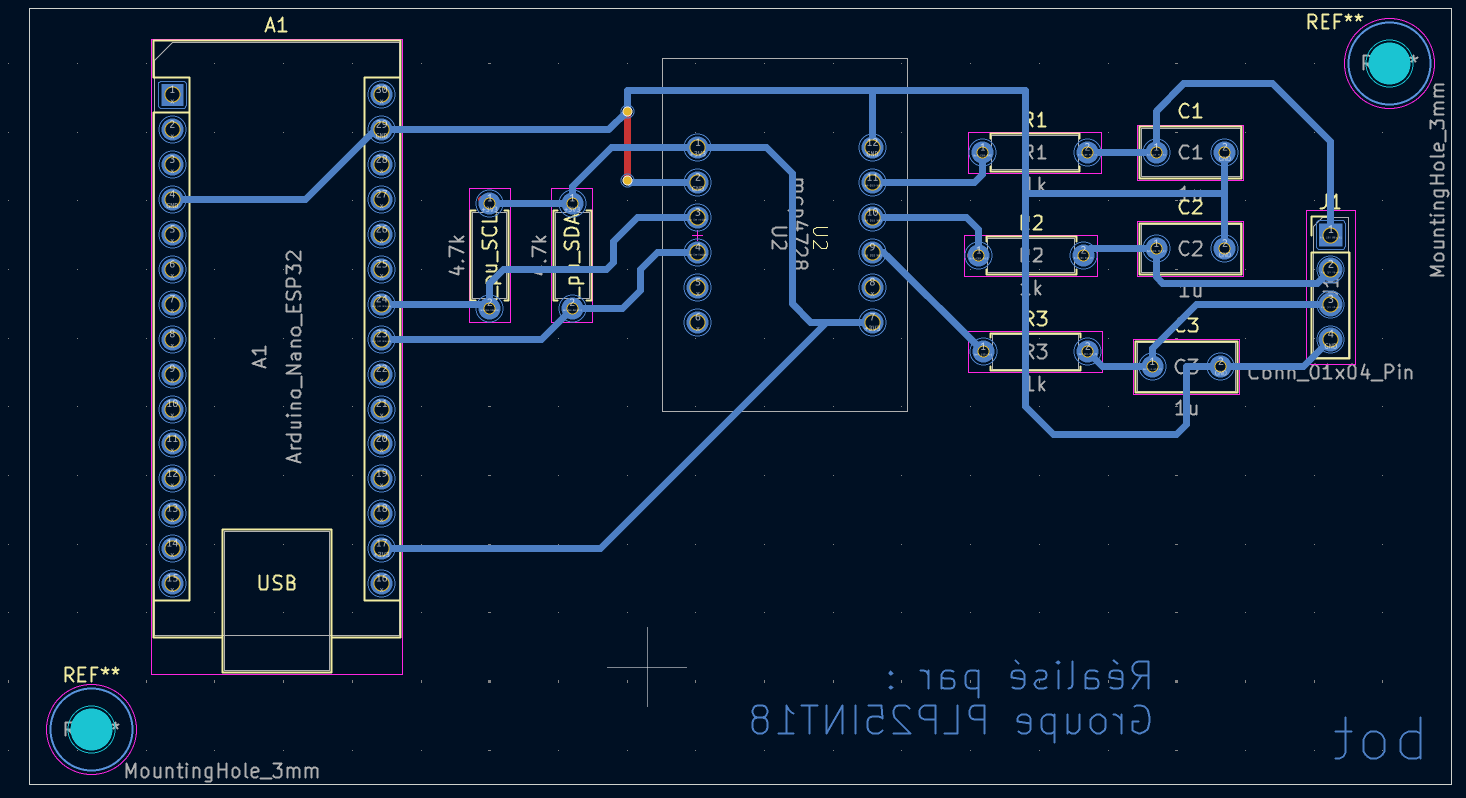
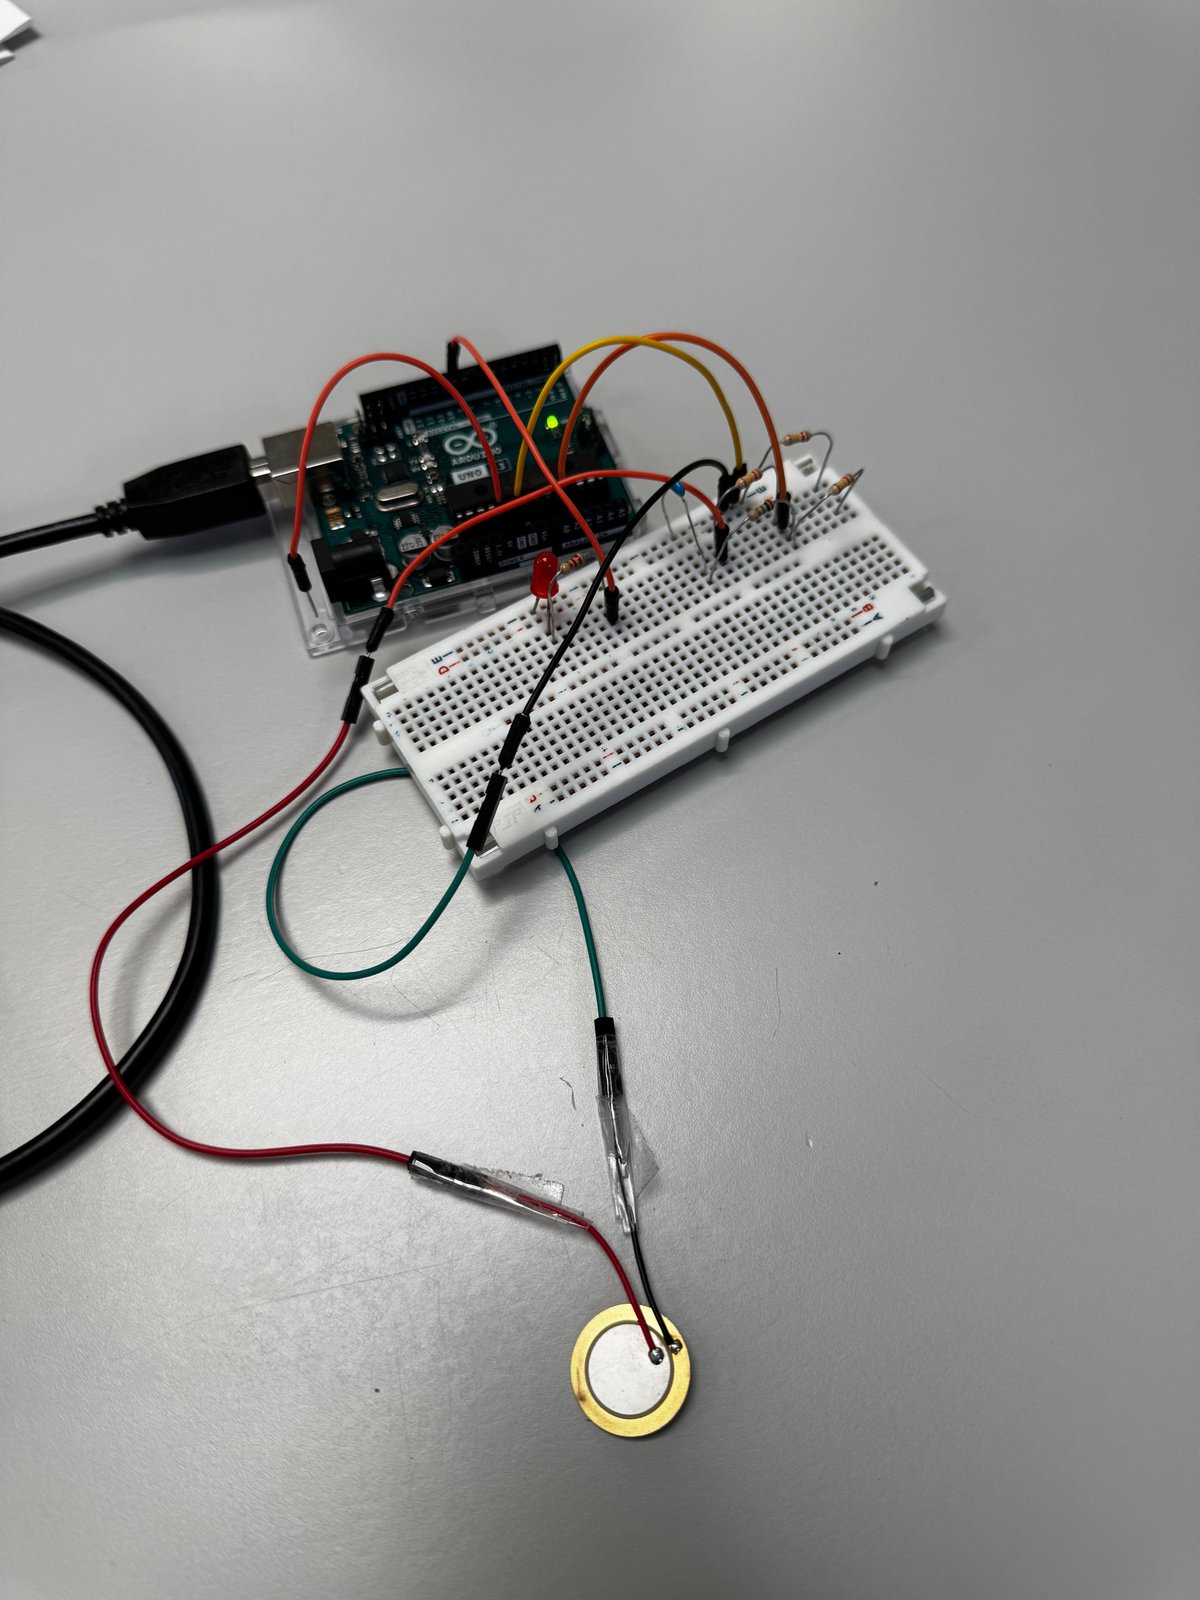
Montage expérimental d’un système de mesure d’impacts
Stage • IEMN / FabLab

Système de mesure de force intégré aux vêtements

Conception et expérimentation d’un système embarqué destiné à détecter et analyser des impacts sur un vêtement à l’aide de capteurs piézoélectriques, d’une chaîne de conditionnement et d’un Arduino.

Arduino Capteurs piézoélectriques Électronique embarquée KiCad
Voir le projet
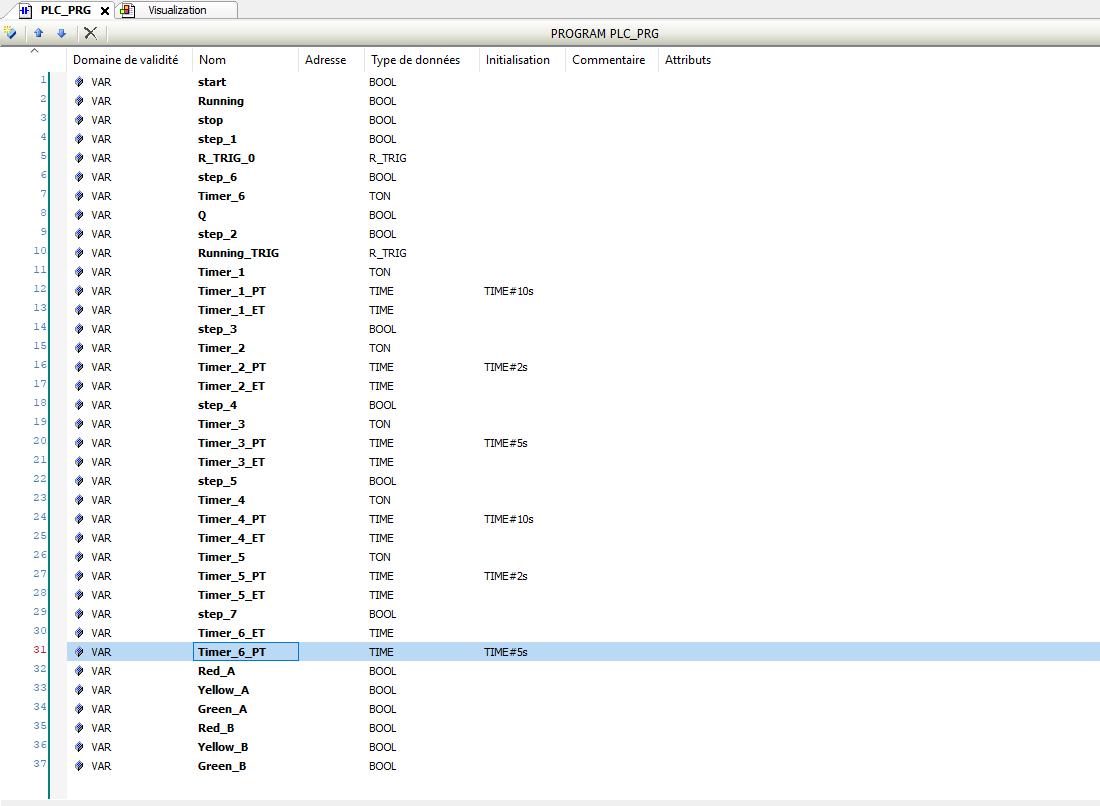
Schéma de feux de circulation et séquence logique
Projet personnel • Automatisme

Commande de feux de circulation sous CODESYS

Programmation en Ladder d’un cycle séquentiel pour deux directions de trafic, avec temporisations et logique de sécurité.

CODESYS PLC Ladder HMI TON
Voir le projet
Prototype de micro-pince souple et plateforme d’actionnement
Projet académique • Micro-systèmes

Plateforme d’actionnement pour micro-pinces souples

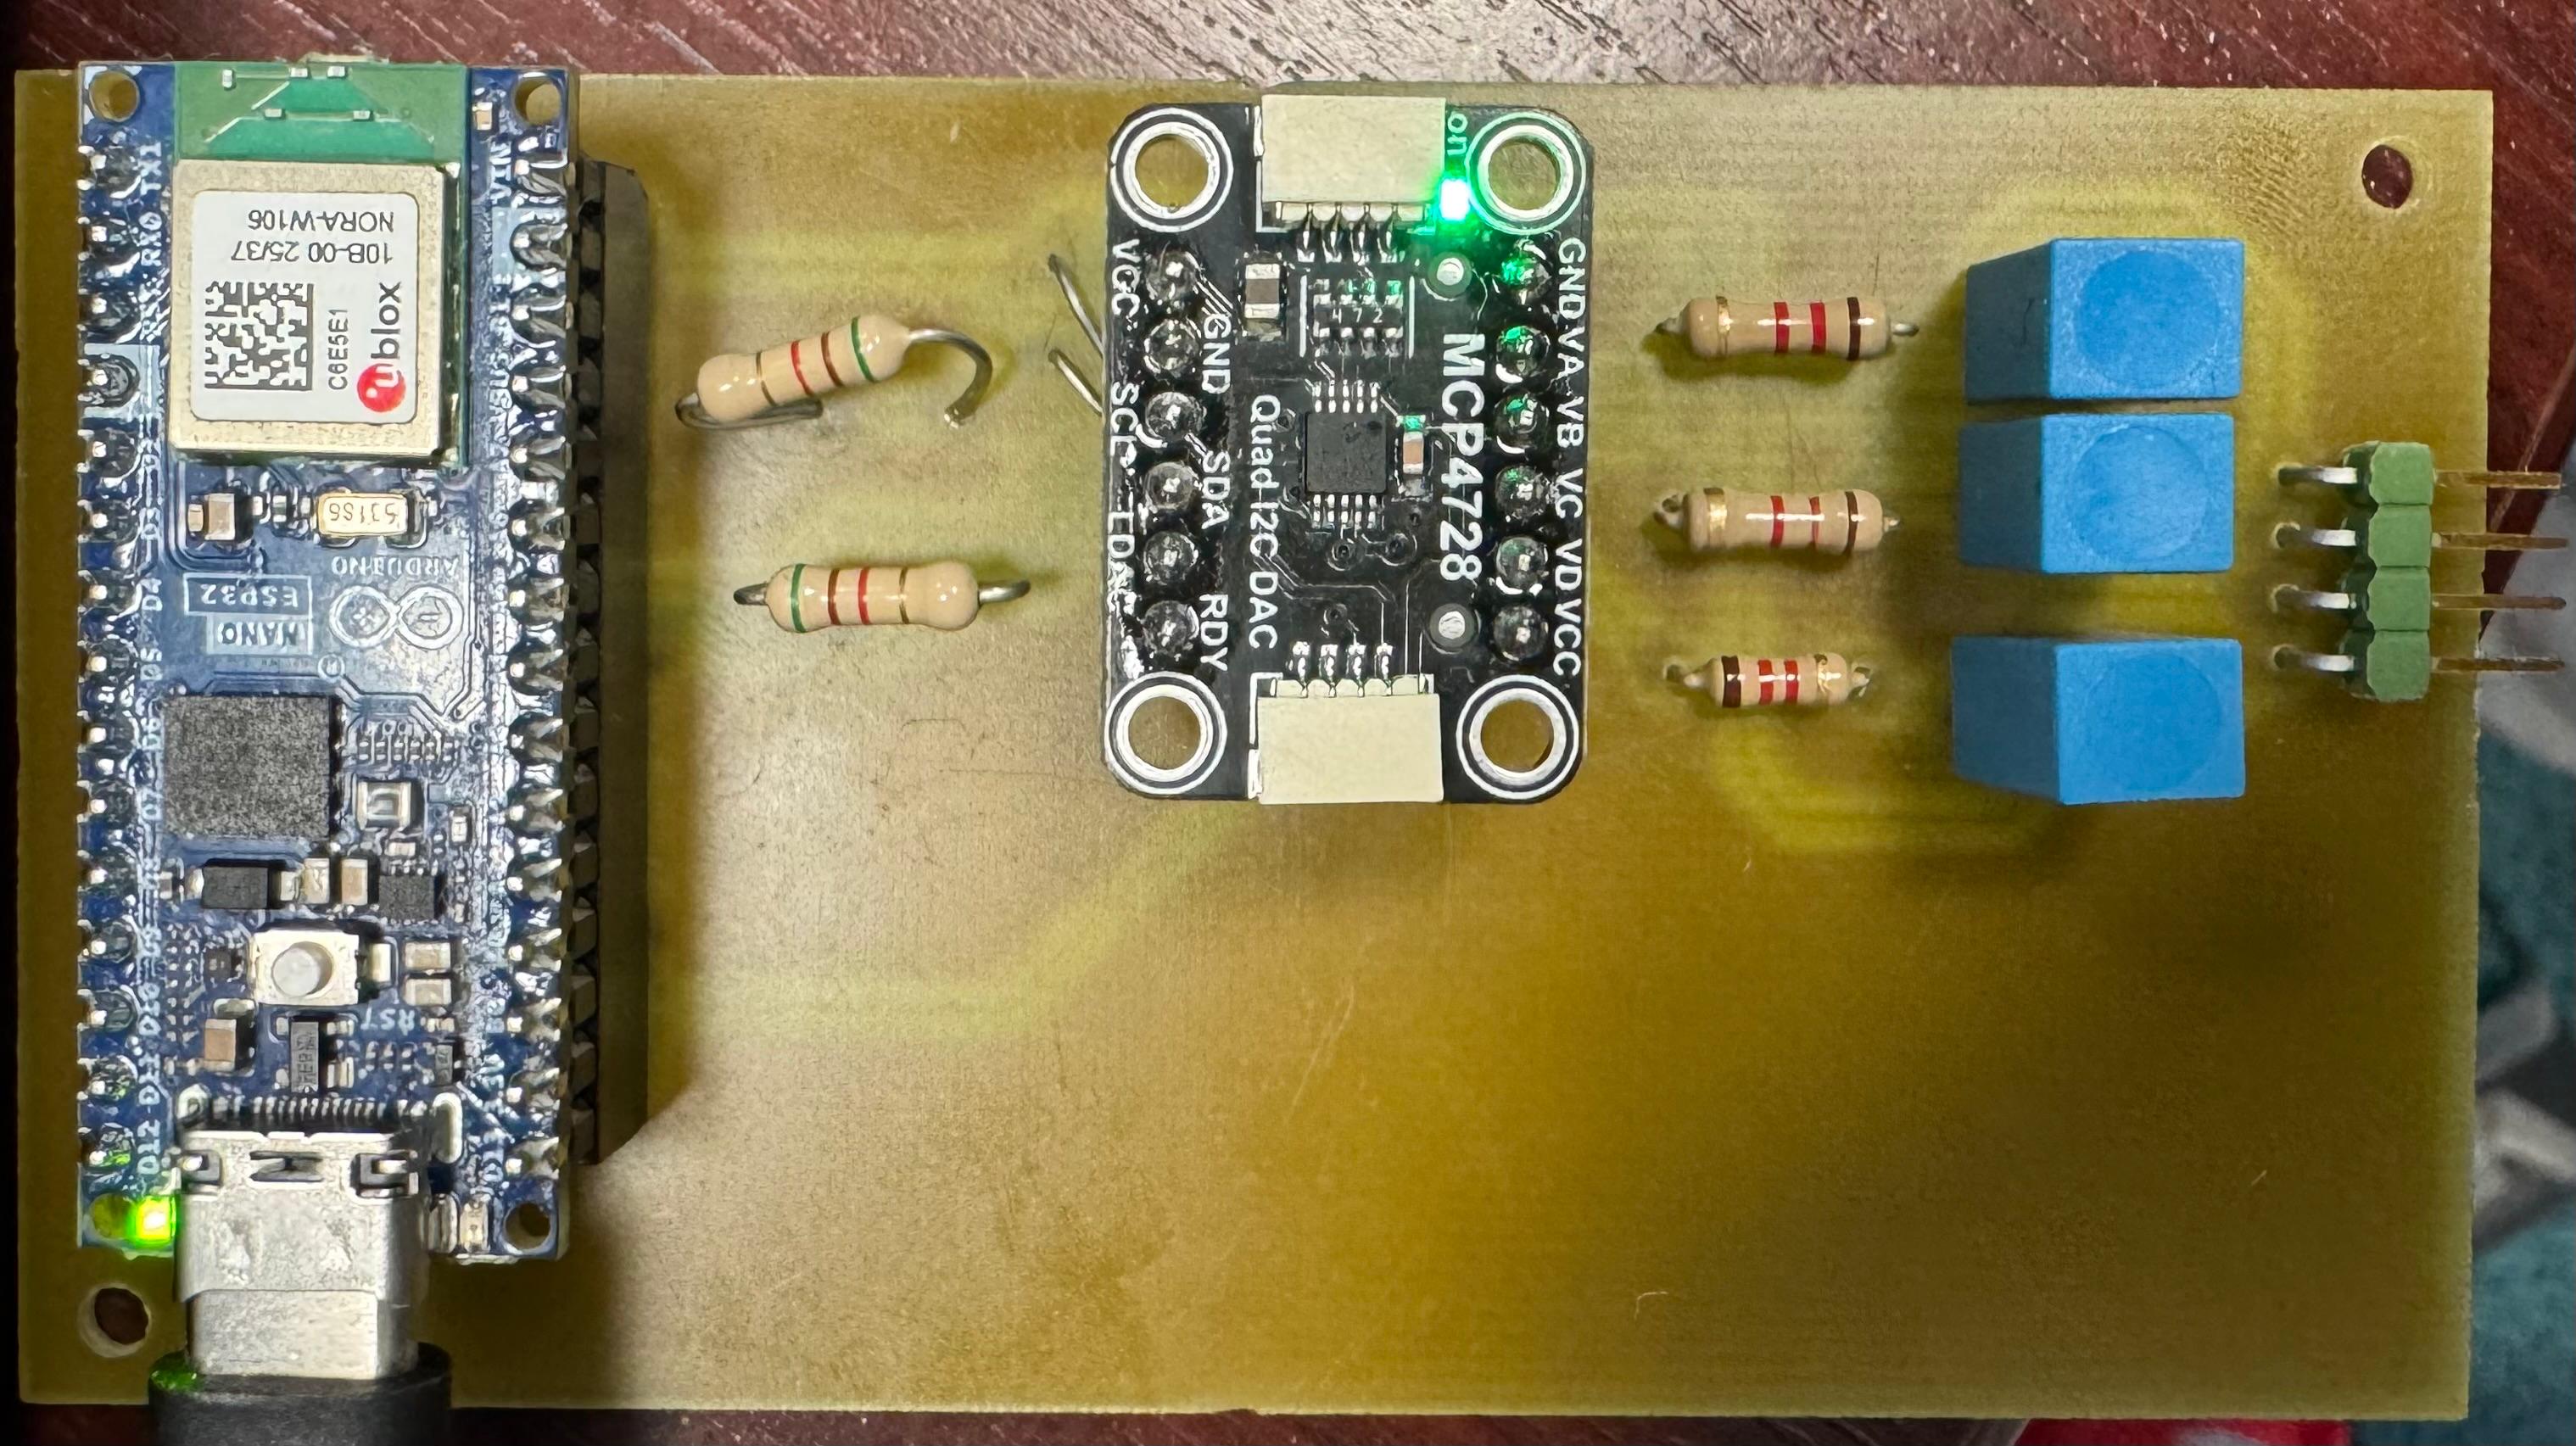
Intégration mécanique et électronique d’une plateforme d’actionnement pour micro-pinces souples avec validation expérimentale et PCB dédié.

KiCad PCB Conception Actionnement Prototype
Voir le projet
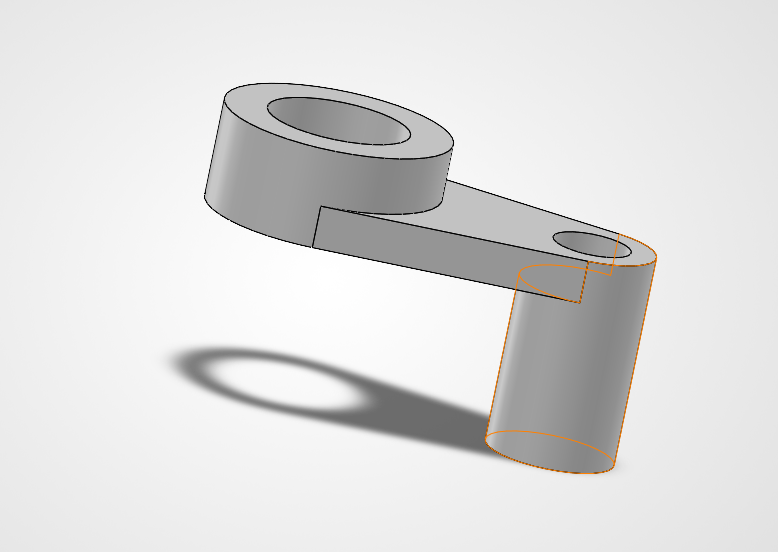
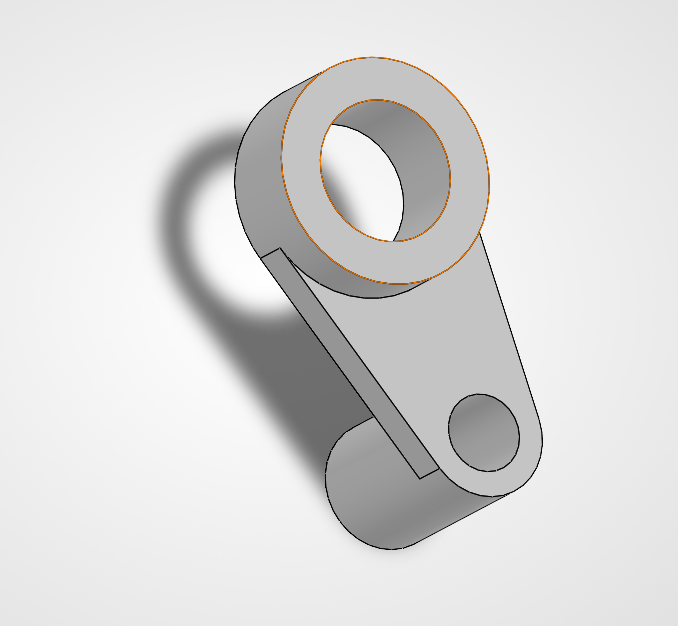
Exercice de modélisation mécanique sous SolidWorks
Travaux personnels • CAO

Modélisation 3D sous SolidWorks

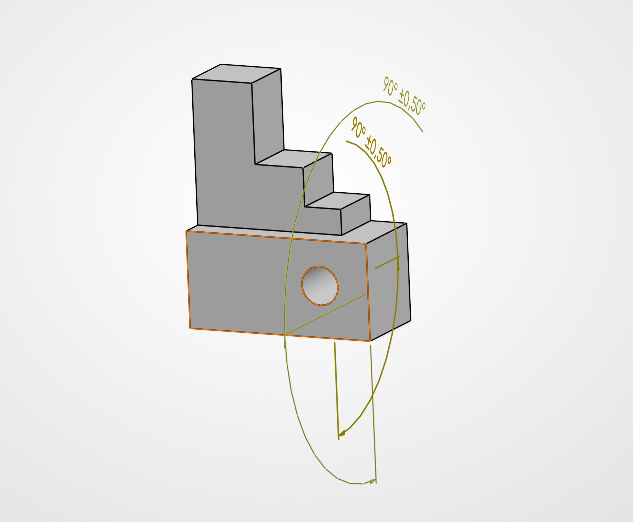
Réalisation de pièces mécaniques en 3D afin de mettre en pratique les fonctions de modélisation paramétrique, d’esquisse, d’extrusion et de création de géométries mécaniques.

SolidWorks CAO Modélisation 3D Conception mécanique
Voir le projet

Projet principal

Orange Innovation — LiDAR / Mobile Mapping

02 mars 2026 – 28 août 2026 • Meylan / Grenoble • Orange Innovation

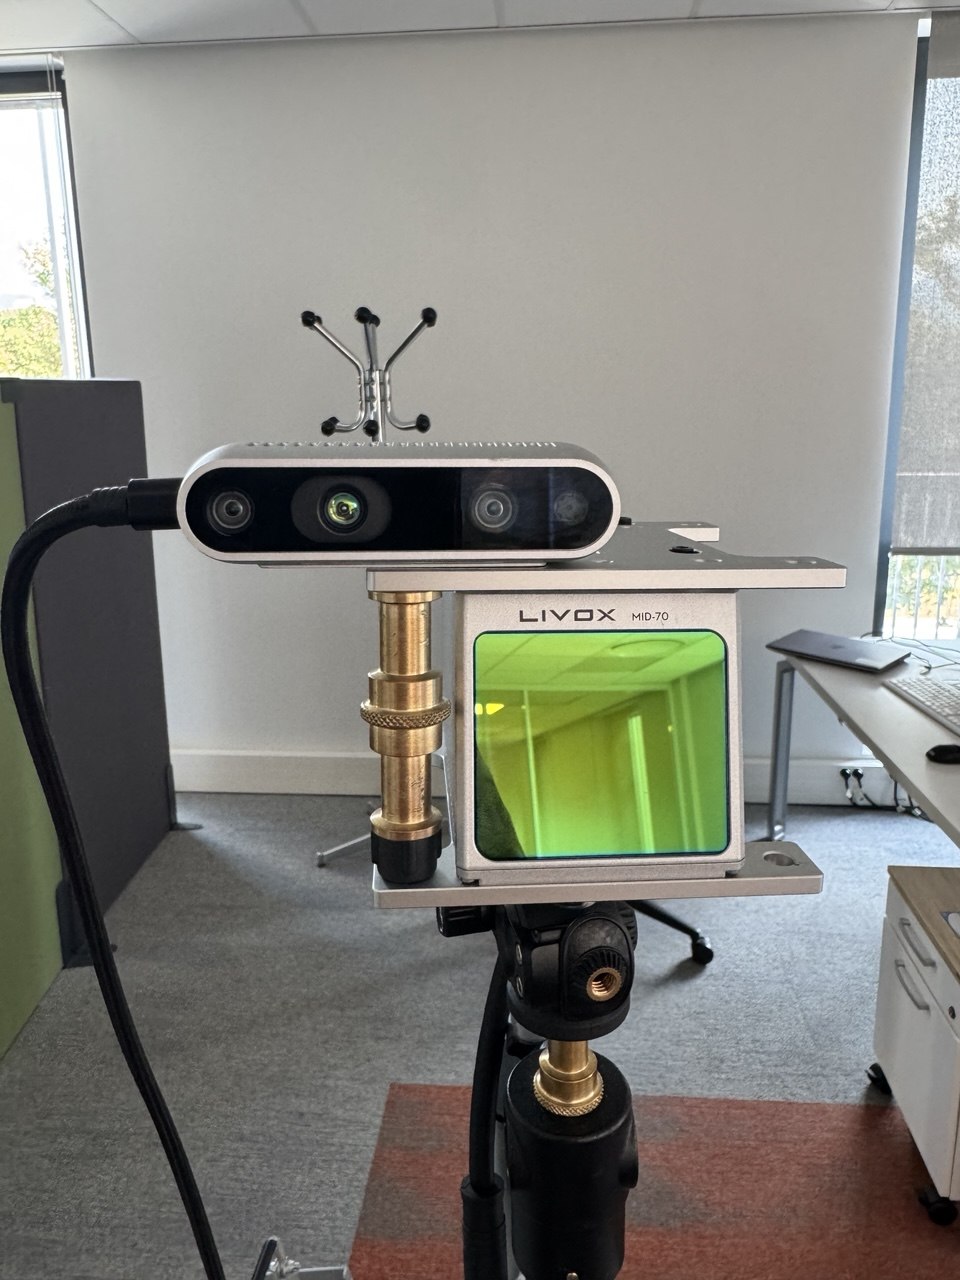
ROS2 Jazzy Livox Mid-70 Intel RealSense D435i SLAM CloudCompare GNSS/INS Xsens

Contexte

J’ai réalisé un stage de six mois au sein d’Orange Innovation sur le développement d’un système d’acquisition 3D ouvert destiné à la cartographie mobile et à l’inspection des infrastructures de télécommunications.

Problématique

Le point central du projet était de comprendre comment acquérir des données 3D tout en déplaçant la plateforme de mesure, tout en maintenant une représentation cohérente de l’environnement et une estimation fiable du mouvement.

Objectif

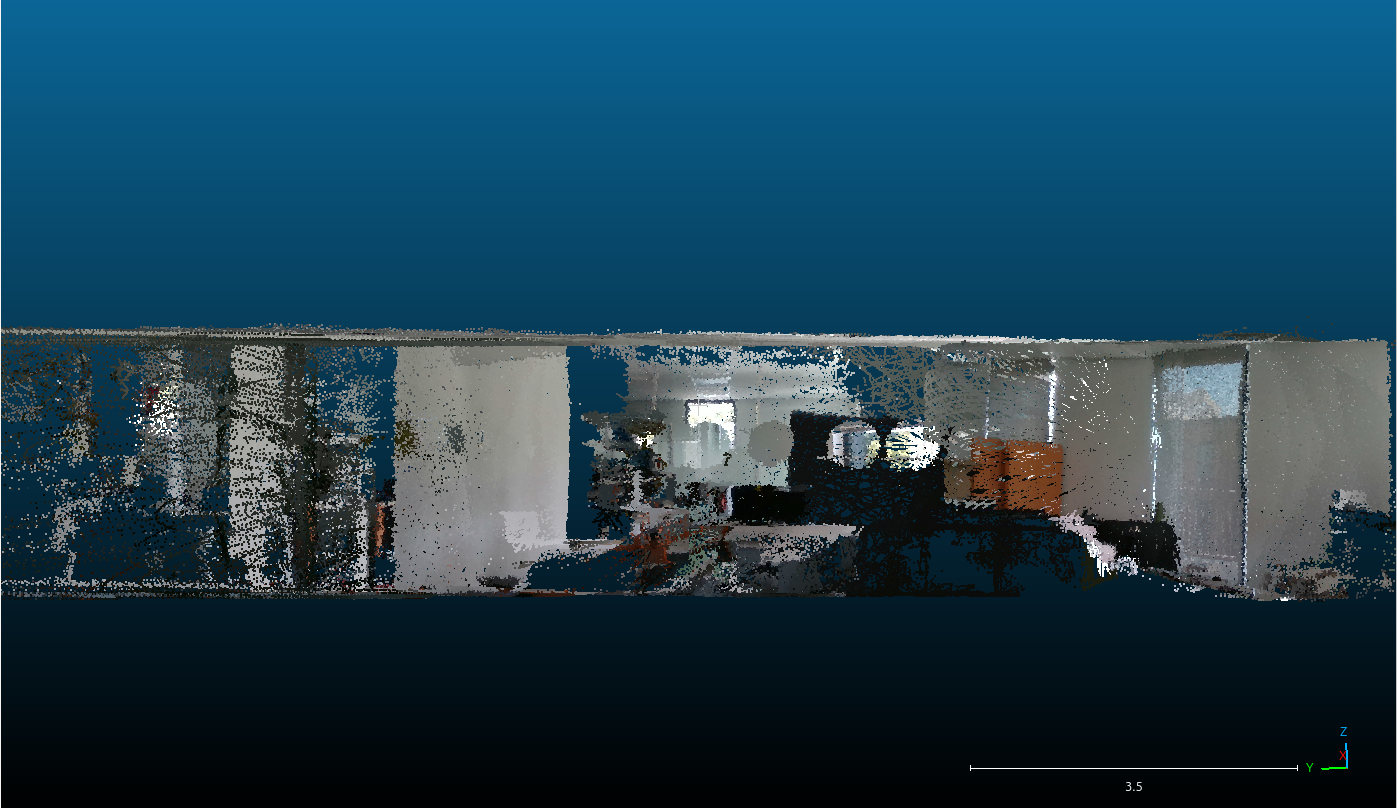
Le système a évolué progressivement d’une acquisition statique vers un prototype de cartographie mobile multi-capteurs, avec intégration LiDAR, estimation de pose et prise en main de la chaîne de traitement ROS2.

Travail réalisé

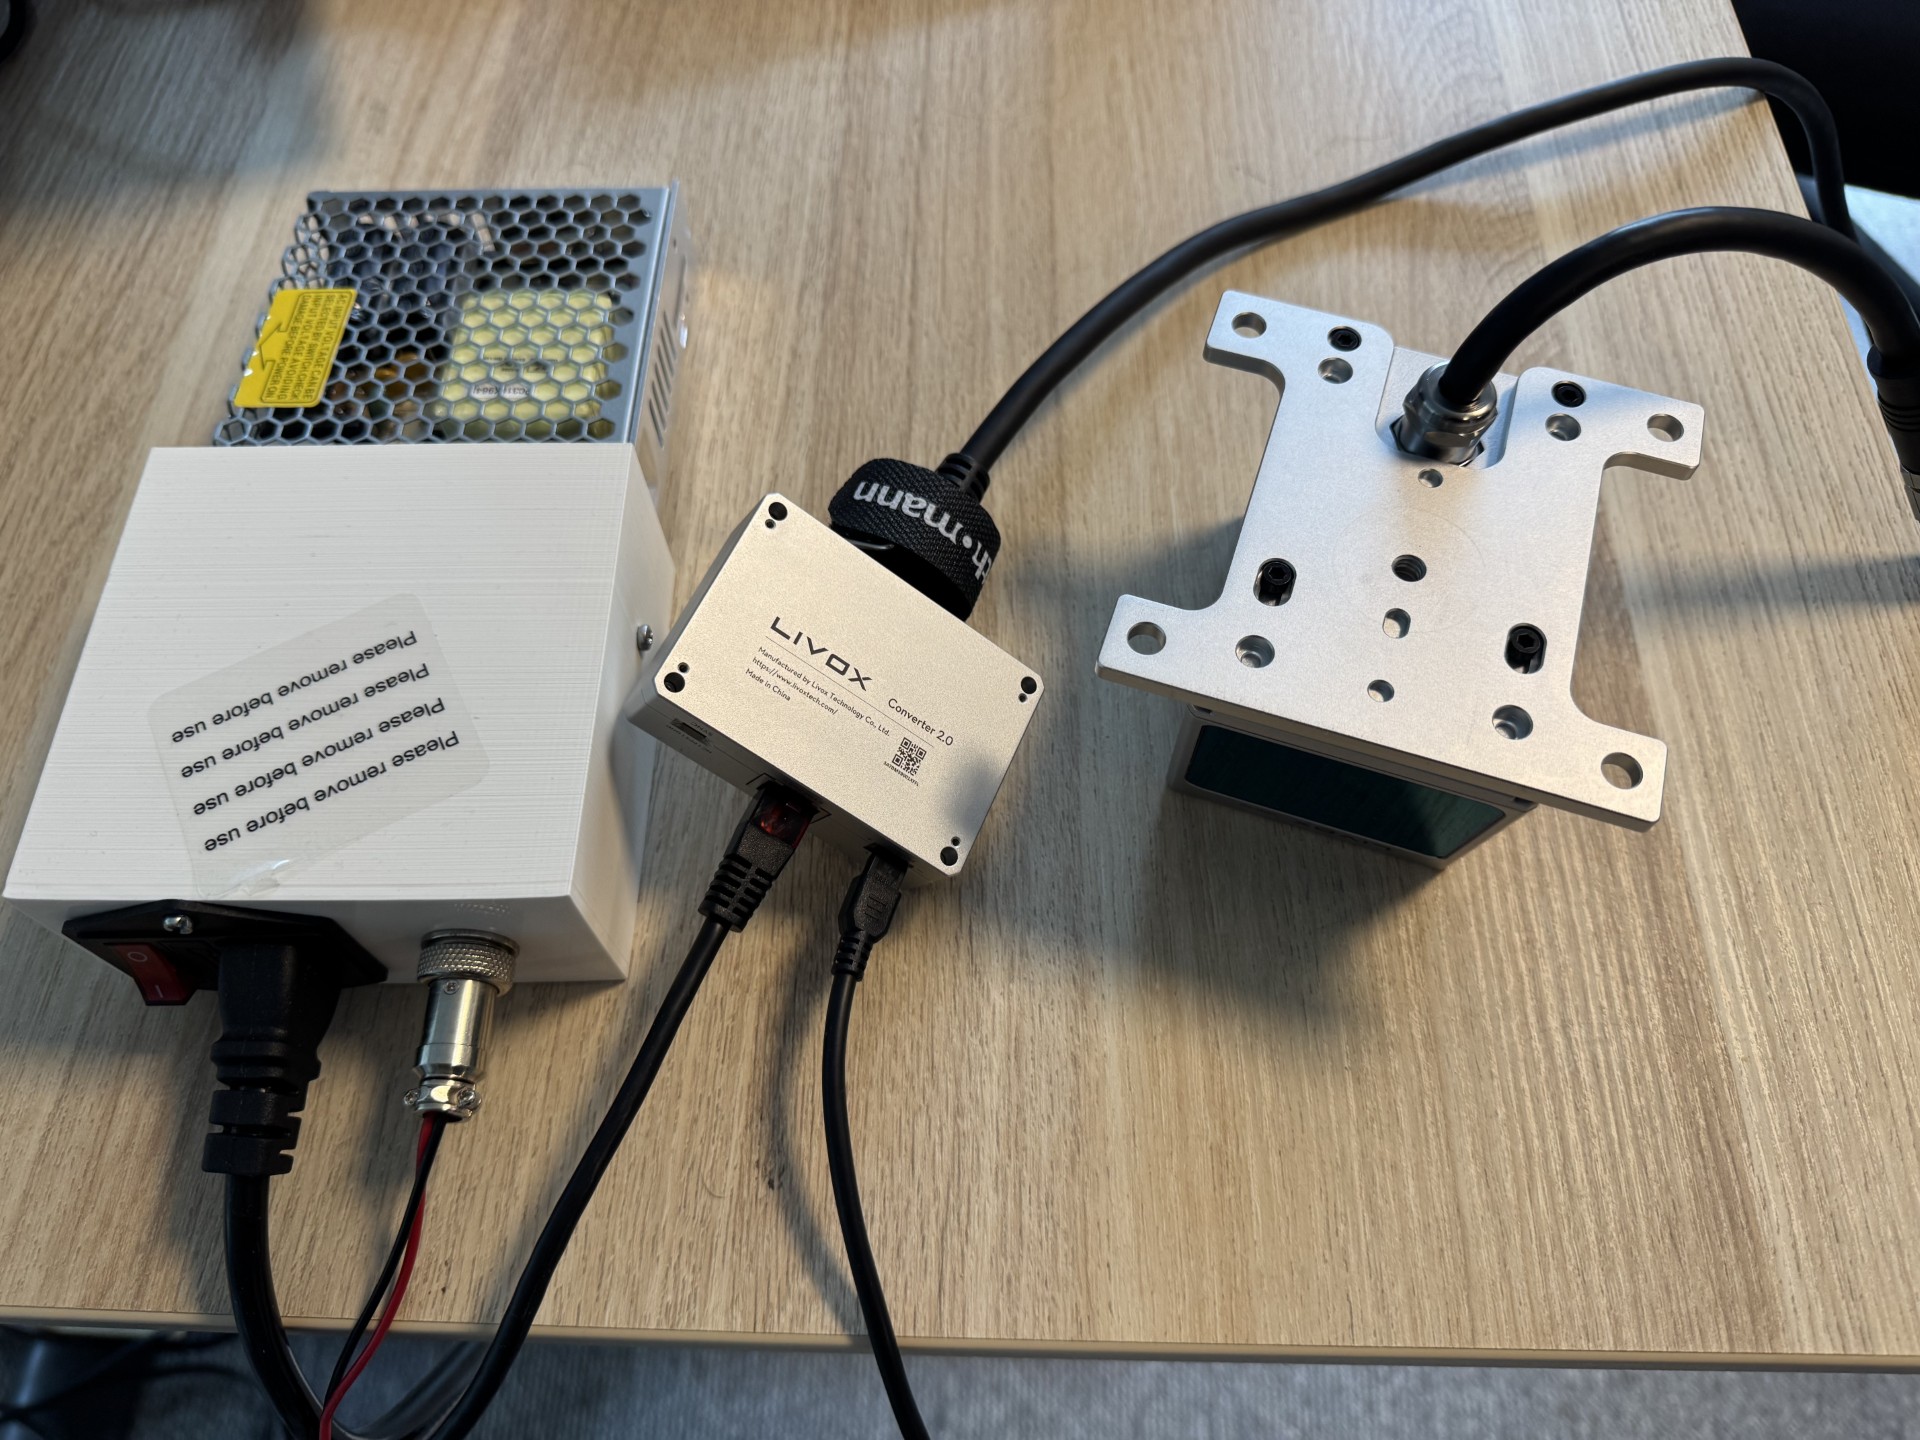
  • Mise en service du capteur Livox Mid-70
  • Câblage, alimentation et configuration réseau
  • Acquisition de nuages de points et visualisation Livox Viewer
  • Intégration dans ROS2 et exploitation de PointCloud2 / TF
  • Adaptation de nœuds ROS2 et programmation d’outils en Python et C++
  • Évaluation de RTAB-Map et KISS-ICP en contexte mobile
  • Intégration de la caméra Intel RealSense D435i
  • Calibration LiDAR–caméra et définition de la transformation extrinsèque entre les deux capteurs
  • Travail avec un système GNSS/INS Xsens : prise en main, intégration sous ROS2 et essais de calibration pour l’estimation de la position, de l’orientation et du mouvement
Expérimentations

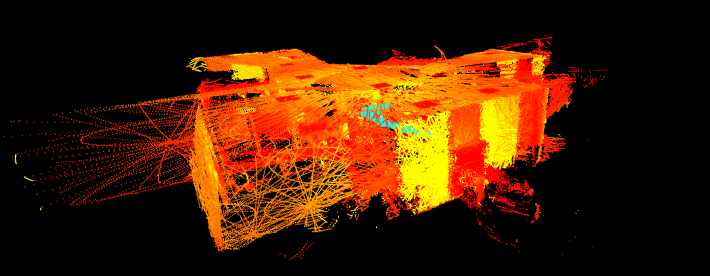
Une campagne de 40 essais statiques a permis d’évaluer la détection de câbles de télécommunication dans des conditions variables. Les observations qualitatives confirment que la distance, la réflectivité, le diamètre et l’environnement influencent fortement la visibilité du câble.

En déplacement, l’absence d’estimation de pose complète du capteur constitue une limite importante : l’agrégation directe des nuages de points successifs donne des cartes incohérentes si la trajectoire n’est pas compensée. C’est cette contrainte qui motive ensuite le travail sur la localisation, l’odométrie, le SLAM et la fusion de capteurs.

Résultats

  • Validation de la chaîne LiDAR sur Ubuntu 24.04 / ROS2 Jazzy
  • Acquisition et visualisation de nuages de points
  • Évaluation de RTAB-Map et KISS-ICP
  • Intégration d’une caméra RGB-D et exploration de la fusion LiDAR / caméra
  • Production d’un nuage colorisé exploitable en CloudCompare
  • Travail avec un système GNSS/INS Xsens : prise en main, intégration sous ROS2 et essais de calibration pour l’estimation de la position, de l’orientation et du mouvement
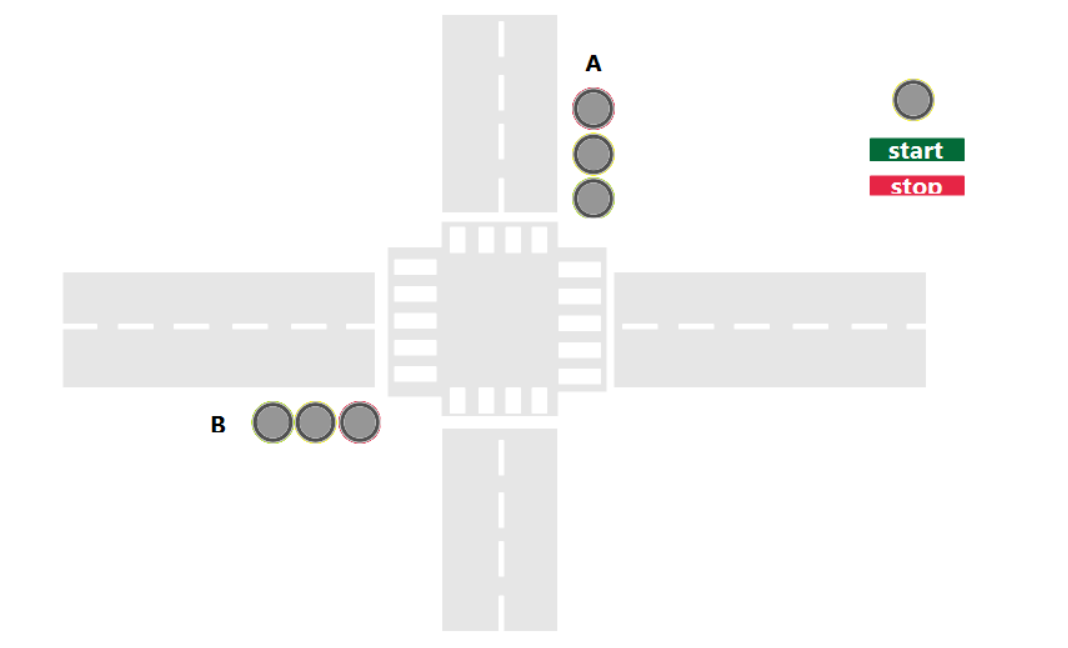
Illustration visuelle

Stage • IEMN / FabLab

Système de mesure de force intégré aux vêtements

nov. 2024 – janv. 2025 • Valenciennes

Arduino Piézo Électronique embarquée Traitement du signal KiCad

Contexte

Ce stage s’est déroulé au sein de l’Institut d’Électronique, de Microélectronique et de Nanotechnologie (IEMN) à Valenciennes. Il visait le développement d’un système de mesure de force intégré aux vêtements, capable de détecter et d’analyser des impacts physiques à l’aide de capteurs piézoélectriques.

Objectif

L’objectif était de concevoir et améliorer une chaîne d’acquisition permettant de mesurer des impacts à l’aide de capteurs piézoélectriques, de traiter le signal et d’obtenir une indication rapide et exploitable.

Travail réalisé

  • Étude et mise en œuvre de capteurs piézoélectriques
  • Développement d’une chaîne d’acquisition analogique
  • Étude du pont de Wheatstone
  • Mise en œuvre d’un filtre RC passe-bas
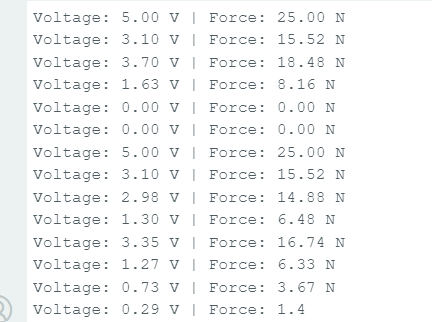
  • Acquisition et traitement avec Arduino Uno R3
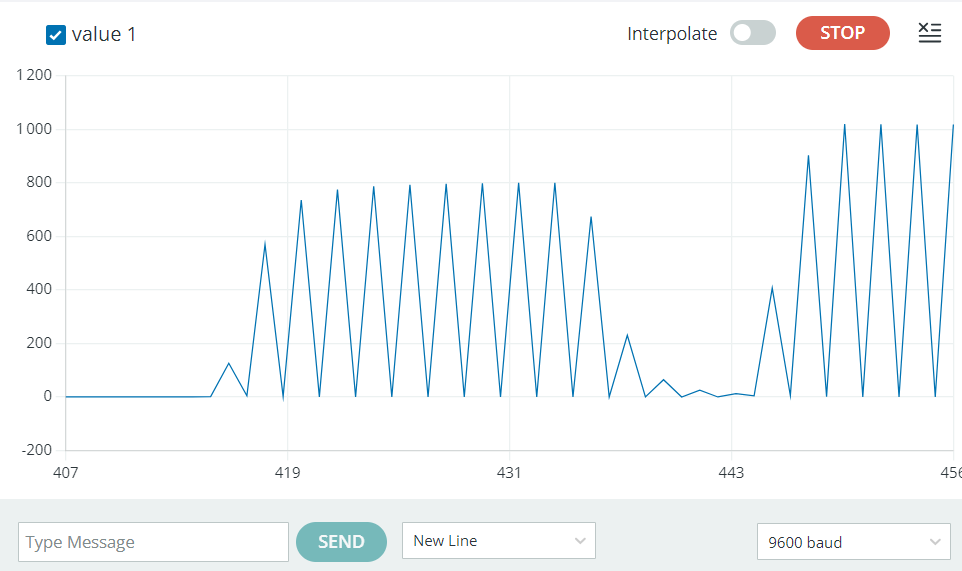
  • Visualisation des mesures avec Arduino IDE / Serial Plotter
  • Indicateur LED selon un seuil d’impact
  • Étude de la communication Bluetooth HC-05
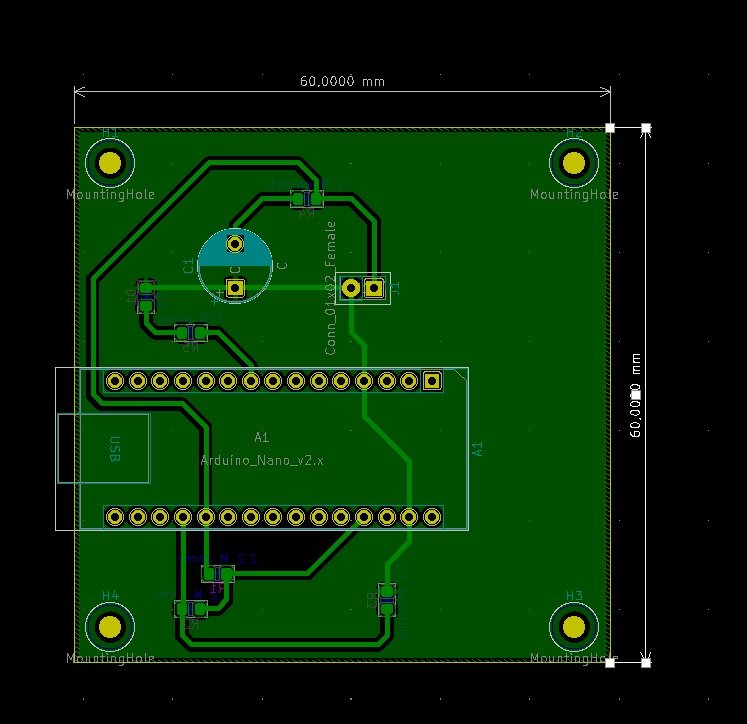
  • Conception d’une première carte PCB sous KiCad

Résultats / apprentissages

Ce projet a permis de travailler concrètement sur l’instrumentation de capteurs, le conditionnement du signal, l’acquisition analogique et les difficultés pratiques liées au bruit, à la saturation et au calibrage. Il a aussi mis en lumière les limites d’une première conception PCB, qui a permis d’identifier des pistes d’optimisation pour des versions ultérieures.

Points clés

  • Conditionnement de signal et filtrage RC
  • Analyse du bruit et des saturations
  • Calibration et essais expérimentaux
  • Conception électronique compacte sous KiCad
  • Détection d’impacts avec indicateur visuel

Projet personnel

Commande de feux de circulation sous CODESYS

Ce projet porte sur la programmation d’un cycle séquentiel de feux de circulation pour deux directions, en simulation. La logique a été structurée autour de temporisations et de détection de front afin de garantir une alternance sûre entre états verts, orange et rouge.

Architecture logique

Le système est piloté par un automate programmable sous CODESYS, avec séquences de commande, variables d’état et interface de visualisation pour surveiller les états des feux et les temporisations.

Éléments techniques

  • Programmation en Ladder Diagram
  • TON timers
  • R_TRIG
  • Variables d’état et séquencement
  • Simulation et débogage
  • Visualisation / HMI

Simulation en fonctionnement

Projet académique

Plateforme d’actionnement pour micro-pinces souples

Ce projet, mené dans le cadre d’un travail académique, vise à développer et intégrer une plateforme d’actionnement pour micro-pinces souples. Il reprend les enjeux d’intégration mécanique, électronique et contrôle à l’échelle micro, avec validation expérimentale et conception d’un démonstrateur fonctionnel.

Le travail explore l’intégration de matériaux électroactifs et de structures souples dans une chaîne de commande et de mesure, ainsi que la conception d’une carte électronique dédiée pour l’actionnement et la gestion des signaux.

Technologies observées

  • Micro-actionnement
  • KiCad
  • Conception PCB
  • Prototype mécanique
  • Validation fonctionnelle

Travaux personnels

Travaux de conception CAO sous SolidWorks

Ces modèles ont été réalisés dans un cadre de pratique personnelle pour développer les compétences de modélisation 3D, de création d’esquisses, d’extrusion, d’enlèvement de matière et de conception de pièces mécaniques.

Focus

  • SolidWorks
  • Modélisation 3D
  • Esquisses paramétriques
  • Conception mécanique

Compétences

Domaines d’intérêt et compétences techniques

Robotique, perception & localisation

  • ROS2
  • SLAM
  • LiDAR
  • RGB-D
  • RTAB-Map
  • KISS-ICP
  • RViz2
  • ICP
  • TF
  • rosbag
  • Calibration multi-capteurs
  • Nuages de points
  • CloudCompare
  • Fusion de capteurs
  • GNSS / INS
  • Computer Vision

Automatisme industriel

  • CODESYS
  • PLC
  • Ladder
  • Temporisateurs TON
  • R_TRIG
  • IHM / visualisation
  • Logique séquentielle
  • Simulation et débogage

Développement & systèmes embarqués

  • Python
  • NumPy
  • SciPy
  • Matplotlib
  • C++
  • C
  • Linux / Ubuntu
  • Git
  • Arduino
  • ESP32
  • STM32

CAO, simulation & mécanique

  • SolidWorks
  • CATIA V5
  • MATLAB / Simulink
  • 20-sim
  • ANSYS
  • Modélisation 3D
  • Conception mécanique

Électronique & instrumentation

  • KiCad
  • Conception de PCB
  • Capteurs piézoélectriques
  • Acquisition analogique
  • Traitement / conditionnement du signal
  • I2C
  • SPI
  • UART
  • LabVIEW
  • Électronique embarquée